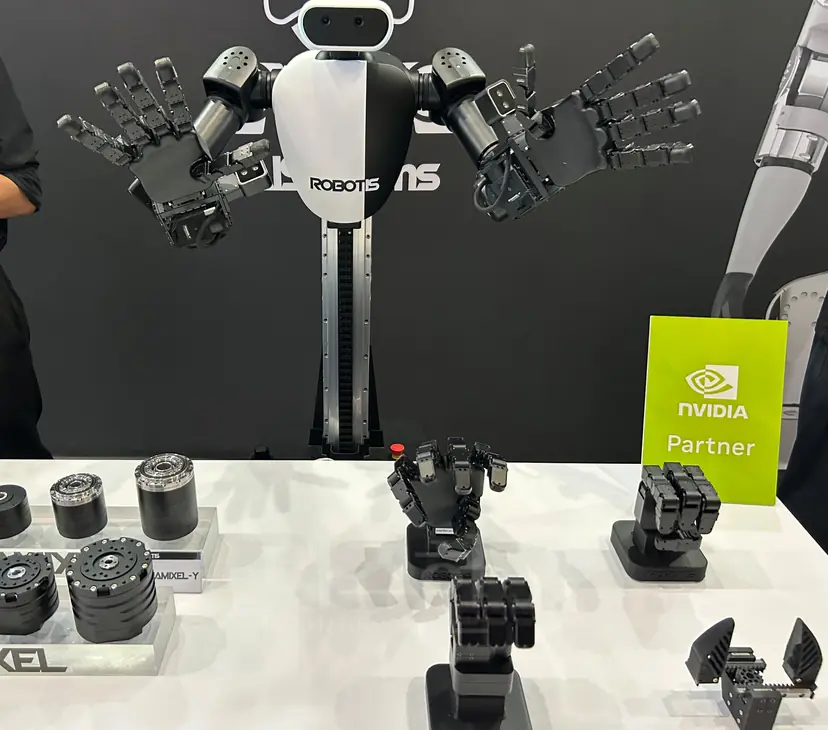
[비즈한국] 人形機器人的競爭焦點正在轉向“抓取和處理的精準度”。因為要想在製造和物流現場創造實際經濟價值,而非僅用於演示,核心就在於感知物體並控制力度進行操作的“手”的本領。在22日起為期兩天於首爾COEX舉行的“2026首爾人形機器人峰會”展廳內,機器人手、觸覺感測器和手部動作資料採集裝置像完成型機器人一樣吸引了眾多參觀者的目光。
“感知”與“操作”能力成為核心
在全球舞臺上,重心也在向“手”轉移。在上個月北京舉行的世界機器人大會(WRC 2026)上,有評價稱,一直被視為機器人“附件”的機器人手已站到了舞臺中央。特斯拉CEO埃隆·馬斯克曾推測,手部開發在人形機器人“擎天柱(Optimus)”的任務中佔比約60%。
在開幕式當天下午作為初創企業演講嘉賓出席的MRDVS技術長(CTO)許勇奎(音)表示:“沒有視覺功能的機器人就像是一具‘盲眼軀體’。”他接著指出:“即便機器人不再受移動能力限制,最終也會在行走能力與感知物理世界能力之間的鴻溝中遇到瓶頸。”這意味著,與往返於既定路線的物流機器人不同,人形機器人必須要在非標準化的環境中感知並操作物體。
韓國物理AI企業Robotis展示了基於其模組化執行器(驅動器)的2指至5指手部產品系列。Robotis相關人士解釋稱:“5指手雖然因為像人手而便於資料學習,但4指或3指手自由度較低,價格更便宜,且可以縮小到人手大小,使用者可以根據用途進行選擇。”
Robotis強調的技術是“反向驅動性(Back-drivability)”。這是一種除了電機握力外,還能感知外部施加的力,使手指順應物體形狀自然合攏的特性。據介紹,透過這種方式可以穩定地抓取物體,並幫助AI模型感知物體是否抓取到位。
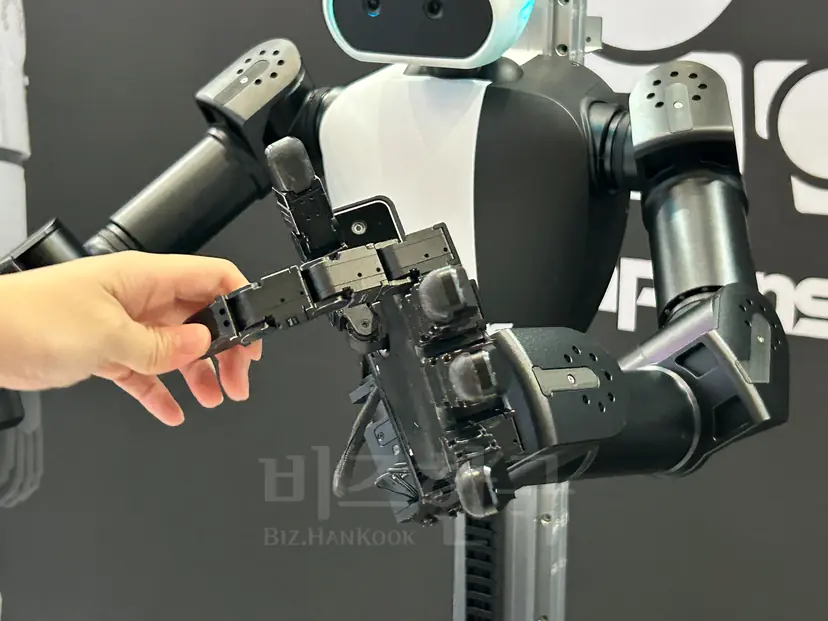
機器人基礎模型企業Real World公開了控制5指機器人手的原型機。Real World相關人士表示:“5指手的特點是可以無需重新設計,直觀地應用人類的操作任務。根據工作性質的不同,無名指或小指的作用往往非常重要,因此在需要大範圍操作時更為適用。”這意味著傳統的夾具式抓手在精密作業方面存在侷限性。
瓶頸在於“手部資料”
業界的共同苦惱最終還是資料。現場相關人士異口同聲地將“資料”指向為當前的瓶頸。Robotis的一位人士指出:“具有諷刺意味的是,物理AI的瓶頸在於AI軟體和資料採集方面。”與文字資料氾濫的大語言模型(LLM)不同,關於機器人以多大的力抓取何種物體的資料嚴重匱乏。
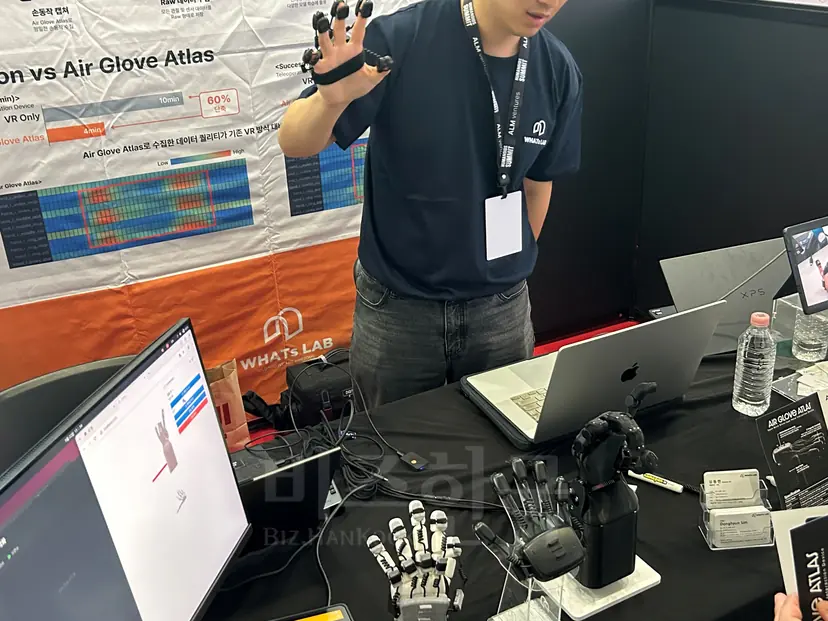
這就是海外頭部企業對獲取資料孤注一擲的原因。WhatsLab相關人士表示:“像被公認為人形機器人做得好的Figure等企業,也在透過手機App等收集併購買普通人的日常生活資料。在機器人領域,目前還沒有確定什麼樣的資料才是‘標準答案’,正處於探索階段。”
隨著資料獲取競爭加劇,收集資料的“工具”市場也隨之開啟。正在與Robotis進行戰略合作的初創企業WhatsLab推出了用於採集手部動作資料的手套型控制器。透過人戴上手套進行動作,手部動作被提取為數值資料,再將其用於機器人遠端控制或AI學習。
WhatsLab代表沈東賢(音)主張:“頭部企業荷蘭Manus採用的方式受周圍磁場影響較大,即使在電機或手機附近也會產生噪聲。”他還表示:“基於攝像頭的動作追蹤在手指重疊或被遮擋時,準確度會大幅下降。”WhatsLab表示,透過慣性測量單元(IMU)感測器克服了這些侷限。同時,他們還開發出一種演算法,無需在機器人手型變化時進行繁瑣的資料轉換(重定向),即可實現自動適配。
市場的時鐘比預期走得更快。業界起初預計觸覺手套會在今年年底前後全面湧現。但上個月在WRC上,主要企業紛紛推出了捕捉人類手部動作及觸覺反饋並將其遷移至機器人手的採集手套,評價稱市場開啟的時間點被提前了。
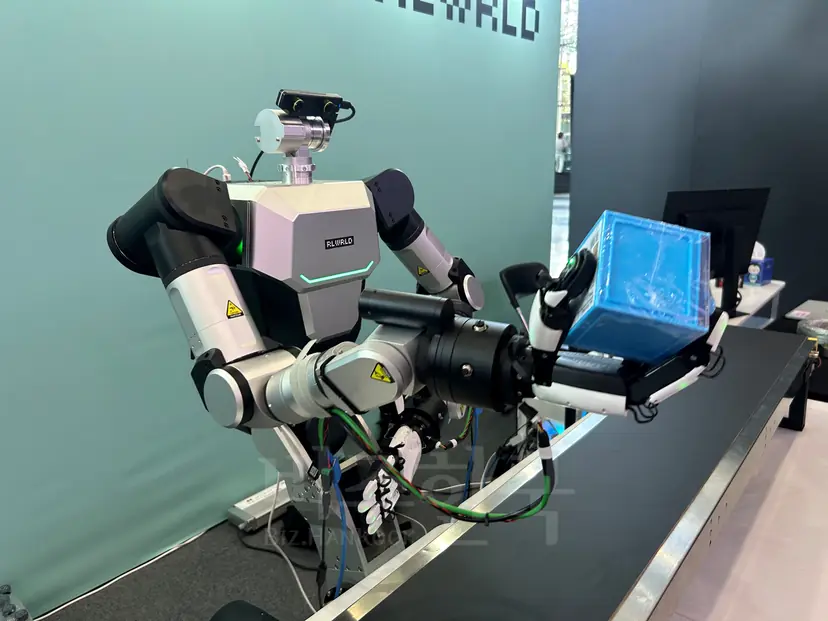
裝上了“觸覺”,但與AI聯動尚在起步
然而,企業宣傳的技術與實際實現水平之間仍存在差距。宇樹科技(Unitree)CEO王興興預判,儘管機器人產業正接近“ChatGPT時刻”,但要讓處理陌生實際環境的機器人軟體取得重大進展,可能還需要2到10年的時間。這也就意味著,人形機器人要能夠“上班”,必須先補齊指尖技術及其背後的資料支撐。
雖然Robotis和WhatsLab都已搭載或預告搭載感知指尖壓力的觸覺感測器,但讓AI利用這些資訊進行判斷的階段才剛剛開始。
Real World相關人士解釋說:“觸覺感測器本身開發了很多,但將其直接應用於VLA(視覺-語言-動作)模型的研究正處於激烈進行中。我們正專注於將觸覺資訊高效地應用到VLA模型中的部分。”
資料採集方式也存在課題。目前是由人直接操控機器人來積累資料的結構,因此工作效率較低。WhatsLab相關人士表示:“目標是讓人只要自然地工作,就能透過這些資料對人形機器人進行學習。”
韓國政府也計劃著手解決資料瓶頸問題。科學技術資訊通訊部在本次活動中釋出了“物理AI資料圖書館”建設規劃,旨在讓AI模型、機器人和現場需求企業共同積累資料,並將其用於模型升級。